Canlı kaslarla yüzen robot: Hassas ortamların yeni keşif aracı olabilir
MIT mühendisleri, canlı kas hücrelerinin hareketiyle suda ilerleyebilen küçük bir robot geliştirdi. Işıkla kontrol edilen robot, labirentte başarıyla yüzdü.
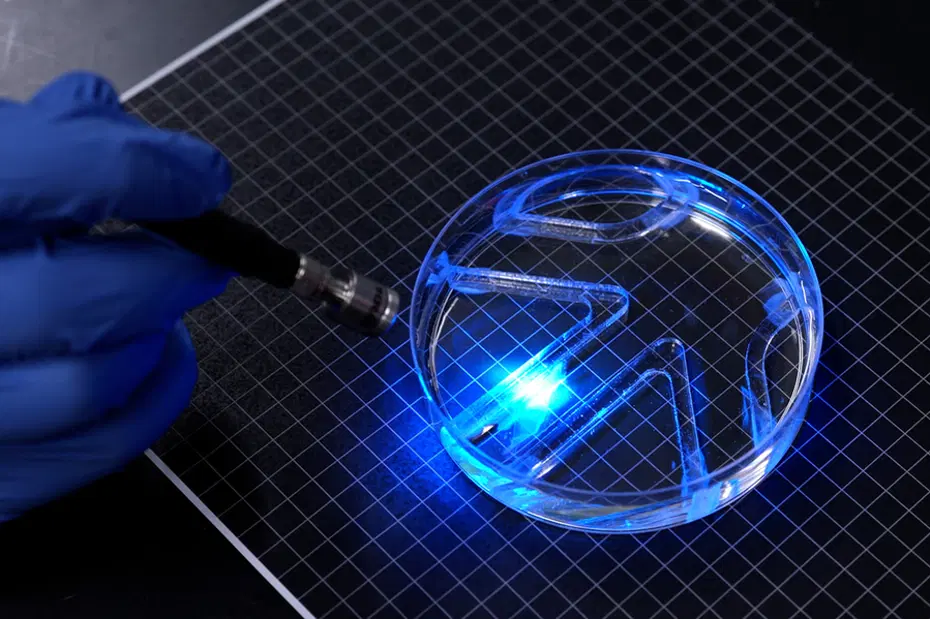
NTV'nin haberine göre, Massachusetts Teknoloji Enstitüsü (MIT) mühendisleri, canlı kas hücrelerinin kasılmasıyla suda hareket edebilen küçük boyutlu bir robot tasarladı.
Havada ilerlemekten daha fazla güç gerektiren su ortamında, tek katmanlı kas hücrelerinin bile yeterli itiş gücü sağlayabildiği, geliştirilen yeni tasarım sayesinde ortaya kondu. Advanced Functional Materials dergisinde yayımlanan araştırmada tanıtılan 'aquabot', bir çubuk sakız boyutlarındaki jel bir tabakadan oluşuyor ve bu tabakanın iki yarısı yüzgeç vazifesi görüyor.
Her yüzgecin yüzeyinde, saç telinden çok daha ince bir canlı kas hücresi katmanı yer alıyor. Genetik olarak değiştirilmiş bu hücreler, ışığa tepki vererek kasılıyor. Araştırmacılar, yüzgeçlerden birine ışık yönelttiklerinde o taraftaki kasların kasılmasıyla yüzgecin çırpıldığını ve robotun suda ilerlediğini gözlemledi. Işığın hangi yüzgece ve hangi sıklıkta verildiği değiştirilerek robotun yönü ve sürati kontrol edilebiliyor.
Mühendisler, robotun basit bir su labirentinde ilerleyip dönüş yapabildiğini testlerle doğruladı. Robot, en yüksek hızında bir dakikada kendi boyunun yaklaşık dört katı kadar yol kat etti. Bu performans, dakikada yaklaşık 65 vücut boyu mesafe alabilen olimpik yüzücülerin çok gerisinde kalsa da, araştırmacılar robotun hızının bazı yavaş yüzen köpekbalıklarıyla boyutuna göre karşılaştırılabileceğini ifade ediyor.
Çalışmanın yazarlarından MIT Makine Mühendisliği Bölümü öğretim üyesi Ritu Raman, suda ilerlemenin havaya kıyasla çok daha büyük bir kuvvet gerektirdiğini vurgulayarak, robotun kendi boyutuna oranla oldukça güçlü olduğunu belirtti. Araştırma ekibi, bu çalışmanın ince ve iki boyutlu bir yapıya sahip, kaslarla çalışan bir robotun yer değiştirebildiği ilk örnek olduğuna dikkat çekiyor.
Canlı dokuların yapay malzemelerle birleştirildiği bu tür sistemler biyohibrit robot olarak adlandırılıyor. Raman, mevcut biyohibrit robotların genellikle laboratuvarda üretilen ve milyonlarca hücre gerektiren hacimli, üç boyutlu iskelet kası parçalarına dayandığını; yeni tasarım gibi daha ince yapıların ise daha düşük maliyetle üretilebileceğini ve daha verimli hareket edebileceğini söyledi. Canlı kas dokusunun yumuşaklığı, çevreye tepki verebilmesi ve kendini onarma kapasitesi, gelecekte kırılgan veya öngörülemez ortamlarda bu robotların avantaj sağlayabileceğini gösteriyor.
Raman'ın ekibi, geçen yıl insan gözündeki irisin hareketlerinden esinlenen yapay bir kas dokusu diski geliştirmişti. Jel yüzeyine iç içe halkalar ve merkezden dışarıya uzanan oluklar yerleştirilerek canlı kas hücreleri yetiştirilmiş; hücreler ışıkla uyarıldığında disk, göz bebeğinin büyüyüp küçülmesine benzer şekilde gerilip sıkışıyordu. Bu çalışma, ince bir kas hücresi katmanının farklı yönlerde kontrollü hareketler üretebildiğini göstermiş ancak hareketlerin büyüklüğü yaklaşık 100 mikrometreyle sınırlı kalmıştı.
Yeni araştırmada ekip, bu hareketleri güçlendirerek bir robotu suda ilerletebilecek düzeye taşımayı hedefledi ve hücrelerin üzerinde büyüdüğü jel iskeletin yapısına odaklandı. Önceki tasarımda kullanılan çok yumuşak fibrin jelin, kasların oluşturduğu kuvvet nedeniyle hızla büzüşebildiği görüldü. Araştırmacılar, jelin bileşimini, sertliğini ve yüzeyindeki olukların boyutlarıyla şeklini değiştirerek farklı tasarımları karşılaştırdı. Hücrelerin tabanı daha köşeli oluklarda daha düzenli hizalandığı belirlenirken, bu hizalanmanın hücrelerin birleşerek daha güçlü ve birlikte hareket edebilen kas lifleri oluşturmasını kolaylaştırdığı görüldü.
Ekip, fibrin yerine doku mühendisliğinde kullanılan jelatin metakrilat (GelMA) adlı malzemeyi denedi. Daha sert jel yüzeylerinde yetişen hücrelerin daha iyi hizalandığı ve daha fazla kuvvet ürettiği tespit edildi. Araştırmacılar ayrıca kasları güçlendirmek için hücrelere ışık darbeleriyle bir tür 'egzersiz' yaptırdı.
Son tasarımda, üzerinde kas hücreleri bulunan iki yüzgeç oluşturuldu ve hücreler zamanla birleşerek güçlü ve düzenli kas dokusuna dönüştü. Raman, robotun birbirinden bağımsız iki kası varmış gibi düşünülebileceğini söyledi. Tek yüzgece ışık tutulduğunda yalnızca o yüzgeç hareket ediyor; ikisine birden ışık verildiğinde ise iki yüzgeç birlikte çırpılıyor. Deney sırasında robot, su dolu büyük bir petri kabına yerleştirildi ve araştırmacılar ışık kaynağını elle hareket ettirerek robotu kabın içindeki labirentte yönlendirdi.
Mevcut robotun gövde tasarımı oldukça basit tutuldu; ekip, ilk aşamada kas hücrelerinin yüzmek için yeterli kuvvet üretip üretemeyeceğini göstermeyi amaçladı. Bir sonraki hedef, gövde tasarımını geliştirerek yüzme hızını artırmak. Raman'a göre düşük hızlarda bile bu tür robotların gelecekte su ortamlarında çevresel izleme amacıyla kullanılması düşünülebilir. İlk yazarı Maheera Bawa olan çalışmaya Arielle Berman, Laura Schwendeman, Ferdows Afghah ve Seanbiron Johnson da katkıda bulundu. Araştırma, ABD Deniz Araştırmaları Ofisi tarafından desteklendi.
Haberin devamı için: NTV